Hugging Face发布开源双足机器人Microduck
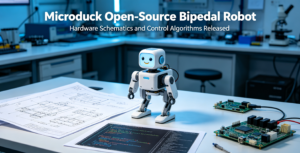
2026年8月28日,Hugging Face推出开源双足机器人项目Microduck,提供完整的硬件图纸与控制算法,旨在降低足式机器人研发门槛,推动社区共创。
Hugging Face的机器人战略
Hugging Face是全球最大的AI开源社区平台,托管了数十万个AI模型和数据集。近年来,Hugging Face开始向机器人领域拓展,推出了LeRobot开源机器人库,旨在将AI领域的开源文化和协作模式引入机器人研发领域。
LeRobot库提供了机器人学习算法的参考实现、数据集和工具链,支持研究人员和开发者在机器人领域进行快速实验和创新。Microduck是LeRobot生态中的一个重要硬件项目。
Microduck的硬件设计
Microduck是一个完整的开源双足机器人项目,包括以下硬件组成部分:
- 3D打印部件:机器人的机械结构采用3D打印制造,设计文件完全开源,用户可使用普通的FDM 3D打印机自行打印。
- 电机和驱动:项目指定了标准的舵机和电机型号,用户可方便地采购。驱动电路的设计也一并开源。
- 传感器配置:包括IMU(惯性测量单元)、关节角度传感器、足底压力传感器等,为平衡控制和状态估计提供数据。
- 控制器:基于主流嵌入式平台(如ESP32、Raspberry Pi Pico等),运行控制算法。
硬件设计的模块化程度较高,用户可根据需要更换或升级特定部件,便于定制化和实验。
控制算法
Microduck的控制算法是其核心软件部分,主要包括:
- 步态规划:实现稳定的行走步态,包括静态行走和动态行走模式。算法支持前进、后退、转向等基本运动指令。
- 平衡控制:通过PID控制、模型预测控制(MPC)等算法,在行走过程中保持机器人的动态平衡。
- 姿态估计:利用IMU和关节传感器数据,通过状态估计算法实时计算机器人的姿态和位置。
- 地面适应:算法能够根据地面情况自动调整步态参数,适应不同的行走表面。
控制算法的代码完全开源,采用Python和C++混合编程,便于研究人员理解和修改。
Microduck的技术亮点
- 低成本:硬件总成本控制在数百美元以内,远低于同类商业产品。
- 易组装:设计考虑了可制造性和可组装性,普通创客也能完成组装。
- 可扩展:模块化设计便于添加新的传感器或执行器。
- 教育友好:适合作为机器人学和控制理论的教学平台。
- 研究友好:开源算法便于研究人员进行算法改进和创新。
开源理念
Microduck的开源理念体现在以下几个方面:
- 硬件开源:3D模型、电路图、材料清单全部开放。
- 软件开源:控制算法、固件、上位机软件全部开源。
- 文档开源:组装指南、使用手册、开发教程全部开放。
- 社区驱动:鼓励用户提交改进方案、报告问题和贡献代码。
对机器人社区的意义
Microduck的开源具有以下重要意义:
- 降低入门门槛:为对足式机器人感兴趣的开发者和学生提供了低成本、低门槛的入门途径。
- 促进研究:开源平台便于研究人员验证新的算法和理论。
- 推动教育:可作为高校机器人课程的教学平台,培养下一代机器人人才。
- 激发创新:开放的平台鼓励社区成员在此基础上进行创新和二次开发。
与竞品对比
在开源足式机器人领域,Microduck的竞品包括:
- Unitree Go1/Go2:商业产品,性能较强,但价格较高且非开源。
- Stanford Doggo:开源四足机器人,但主要针对四足平台。
- OpenDog:开源四足机器人项目,社区活跃。
Microduck的差异化在于其专注于双足平台,且背靠Hugging Face强大的开源社区生态。